MATLAB保存圖數(shù)據(jù)丟失問題解析與Webots、MATLAB/Simulink聯(lián)合仿真實踐分享
在人工智能基礎軟件開發(fā)過程中,數(shù)據(jù)完整性與仿真流程的可靠性是項目成功的關鍵。本文將從一次常見的MATLAB圖數(shù)據(jù)丟失問題入手,分享解決經(jīng)驗,并系統(tǒng)介紹Webots與MATLAB/Simulink的聯(lián)合仿真方法,為相關領域的開發(fā)者提供參考。
一、 MATLAB保存圖數(shù)據(jù)丟失問題分析與解決
問題現(xiàn)象:在利用MATLAB進行數(shù)據(jù)處理或仿真后,保存的圖表(如.fig文件或?qū)С龅膱D像)有時會出現(xiàn)數(shù)據(jù)系列丟失、坐標軸標簽不完整或圖例錯誤等情況,尤其是在腳本批量生成圖表或使用saveas、exportgraphics函數(shù)時。
根本原因:
1. 句柄管理不當:在循環(huán)或函數(shù)中創(chuàng)建圖形時,未正確管理圖形句柄,導致保存時引用錯誤對象。
2. 異步操作干擾:若在圖形渲染完成前執(zhí)行保存命令(尤其是在自動化腳本中),可能捕獲到不完整的圖像。
3. 文件路徑與權(quán)限問題:指定了不存在或沒有寫入權(quán)限的路徑,導致保存失敗但未拋出明確錯誤。
4. MATLAB版本與函數(shù)兼容性:不同版本對圖形導出函數(shù)的支持存在差異,特別是舊腳本在新環(huán)境中的運行。
解決方案與最佳實踐:
- 顯式管理圖形句柄:建議為每個圖形創(chuàng)建明確的句柄,例如h = figure;,并在保存時指定該句柄,如saveas(h, 'filename.fig')。
- 確保渲染完成:在保存前添加drawnow命令,強制MATLAB完成所有待處理的圖形更新。
- 采用穩(wěn)健的導出函數(shù):對于高質(zhì)量圖像導出,優(yōu)先使用exportgraphics(R2020a及以上)或print函數(shù),它們提供更多選項和更好的兼容性。例如:
`matlab
exportgraphics(gcf, 'plot.png', 'Resolution', 300);
`
- 實施錯誤檢查:在保存操作后,驗證文件是否成功創(chuàng)建并具有預期大小,可添加簡單的文件存在性檢查。
- 統(tǒng)一開發(fā)環(huán)境:盡量保持團隊內(nèi)MATLAB版本的一致,并對關鍵圖形生成代碼進行版本適配測試。
二、 Webots與MATLAB/Simulink聯(lián)合仿真方法詳解
Webots是一款開源的機器人仿真軟件,而MATLAB/Simulink在算法設計、控制系統(tǒng)建模方面具有強大優(yōu)勢。將二者結(jié)合,可以高效完成從算法仿真到機器人行為驗證的全流程。
聯(lián)合仿真的核心價值:
1. 利用各自專長:在Simulink中設計控制算法、感知模型或AI決策模塊,在Webots的高保真物理環(huán)境中測試機器人實體行為。
2. 加速開發(fā)迭代:避免直接部署到實體機器人所需的漫長編譯與調(diào)試周期,在仿真中快速驗證想法。
3. 進行極端條件測試:安全地在仿真中測試危險或成本高昂的場景。
標準工作流程:
1. 環(huán)境搭建:
- 確保安裝Webots、MATLAB及Simulink,并驗證版本兼容性(官網(wǎng)通常提供兼容版本列表)。
- 在Webots中,通過
Tools / MATLAB菜單安裝Webots MATLAB API,這將允許MATLAB控制Webots仿真。
- 建立通信:
- 模式一:Webots主導。Webots作為主程序,通過控制器調(diào)用MATLAB引擎(
matlab.engine)執(zhí)行M函數(shù)或腳本。適用于以物理仿真為核心,間歇調(diào)用MATLAB進行復雜計算的場景。
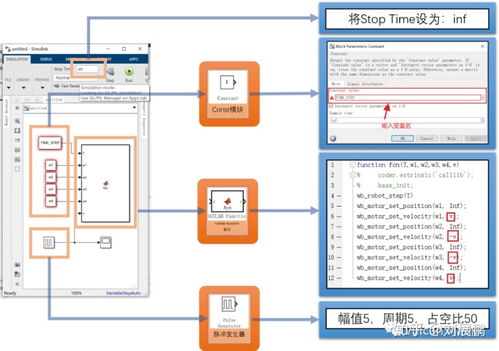
- 模式二:MATLAB/Simulink主導。將Webots機器人模型作為S-Function導入Simulink。這是更緊密的耦合方式,Simulink作為仿真主循環(huán),每一步都調(diào)用Webots的物理引擎更新狀態(tài)。需要在Simulink中配置Webots S-Function塊。
- 模型與數(shù)據(jù)對接:
- 精確定義Webots中傳感器(如攝像頭、激光雷達)的輸出數(shù)據(jù)格式,并在MATLAB/Simulink中配置相應的輸入端口進行解析。
- 同樣,將Simulink中控制器的輸出(如關節(jié)力矩、速度指令)映射到Webots中執(zhí)行器的輸入。
- 仿真與調(diào)試:
- 啟動聯(lián)合仿真,利用Simulink Scope或MATLAB圖形界面實時監(jiān)控關鍵信號。
- 使用Webots的實時3D可視化窗口觀察機器人行為,與預期進行對比。
關鍵技巧與注意事項:
- 性能調(diào)優(yōu):聯(lián)合仿真因進程間通信會產(chǎn)生開銷。可適當增大Webots的仿真步長(basicTimeStep),或在非必要時關閉Webots的渲染以提升速度。
- 數(shù)據(jù)同步:確保Webots的仿真步長與Simulink的求解器步長協(xié)調(diào),避免因步長 mismatch 導致數(shù)值不穩(wěn)定。
- 錯誤處理:在MATLAB腳本或Simulink模型中增加健壯的錯誤捕獲機制,記錄通信失敗或數(shù)據(jù)異常,便于定位問題。
- 代碼生成與部署:經(jīng)仿真驗證后的Simulink控制器模型,可考慮使用Embedded Coder等工具生成C/C++代碼,為后續(xù)部署到真實機器人控制器做準備。
三、 人工智能基礎軟件開發(fā)的綜合思考
將上述經(jīng)驗置于更廣闊的人工智能基礎軟件開發(fā)視角下,我們可以提煉出幾點核心原則:
- 可重復性至上:無論是數(shù)據(jù)保存還是仿真實驗,都必須保證過程與結(jié)果的可重復。這意味著要詳細記錄軟件版本、配置參數(shù)和操作步驟,并對關鍵數(shù)據(jù)實施版本管理。
- 模塊化與接口清晰:如同Webots與Simulink通過定義良好的API進行通信,AI軟件的各模塊(數(shù)據(jù)預處理、模型訓練、仿真驗證)也應設計清晰的接口,便于獨立開發(fā)、測試與集成。
- 仿真與現(xiàn)實的閉環(huán):聯(lián)合仿真是連接算法與物理世界的重要橋梁,但需清醒認識其局限性(模型誤差、簡化假設)。開發(fā)流程中應規(guī)劃從仿真驗證到實物小規(guī)模測試的遞進路徑,利用仿真結(jié)果指導現(xiàn)實,再用現(xiàn)實數(shù)據(jù)修正仿真模型。
- 工具鏈的深入掌握:高效開發(fā)離不開對工具鏈(如MATLAB、Webots、Git等)的深入理解和熟練運用。主動關注官方更新、社區(qū)最佳實踐,能有效避免類似“圖數(shù)據(jù)丟失”的陷阱,提升開發(fā)效率與軟件質(zhì)量。
在人工智能與機器人交叉的領域,細節(jié)決定成敗。一個穩(wěn)健的數(shù)據(jù)保存機制,一個高效的聯(lián)合仿真流程,都是構(gòu)建可靠AI軟件系統(tǒng)的基石。通過不斷積累此類開發(fā)經(jīng)驗,并形成系統(tǒng)的方法論,團隊能夠更從容地應對復雜的技術(shù)挑戰(zhàn),推動項目向成功邁進。
如若轉(zhuǎn)載,請注明出處:http://m.mprq.com.cn/product/21.html
更新時間:2026-09-13 21:58:54